 大讲堂

去年深秋和一个在射频前端厂做了8年的工程师吃火锅,他捞着毛肚半天没夹起来,说刚经历第三次流片失败。问题出在一个大家都觉得“没技术含量”的模块上——锁相环。
本来设计指标要求18GHz输出下的相位噪声做到-95dBc/Hz@1MHz offset,结果测出来差了整整2dB。就这2dB,直接让整个5G小基站的发射机过不了运营商的频谱模板认证,前期投的三百万流片费打了水漂。
很多人对芯片的认知,还停留在CPU、GPU这些大块头上,根本不知道藏在每个射频芯片、光模块、雷达传感器里的锁相环,才是决定整个系统能不能跑起来的隐形门槛。
锁相环根本不是“小模块”,是所有同步系统的心跳
说白了,锁相环的核心逻辑特别朴素:让自己的输出信号,和输入的参考时钟保持完全同步的相位关系。没有它,所有需要严格时间同步的系统都会直接乱套——基站的发射机会飘到相邻的信道里,光模块收不到对端传过来的信号,自动驾驶的毫米波雷达根本测不准前车的距离。
很多人第一次接触锁相环的时候,会把它当成一个普通的倍频器,觉得只要频率对就行。错。相位噪声、杂散、锁定时间这三个指标,才是锁相环真正的技术护城河。
相位噪声是什么?就是振荡器输出的信号,除了我们想要的那个主频率,周围还会散出来多少杂散的能量。这个能量越高,相当于你的信号里掺的杂音越多。比如你在安静的图书馆里说话,对面的人能听清;如果旁边开了个切割机,就算你说的话音量没变,对方也根本听不清内容。通信系统里的接收机,就是靠分辨不同频率的信号来工作的,锁相环的相位噪声差一点,整个系统的接收灵敏度就会掉一大截。
杂散更麻烦,就是锁相环在工作的时候,因为电路的非线性,会在输出频率的特定位置冒出固定的干扰信号。之前见过一个团队,为了省芯片面积,把锁相环的数字控制电路和模拟振荡器放在同一个电源域,结果测出来的杂散比指标要求高了15dB——相当于在交响乐团的演奏现场开了个电钻,根本没法听。你敢信?这么低级的布局错误,现在还有不少创业团队在流片的时候踩。
锁定时间呢?就是锁相环从一个频率跳到另一个频率,达到稳定同步状态需要的时间。车载雷达、跳频通信这些场景,对这个指标卡的特别严——如果锁定时间太长,雷达还没把频率扫完,目标就已经移动出探测范围了,测出来的距离值全是错的。
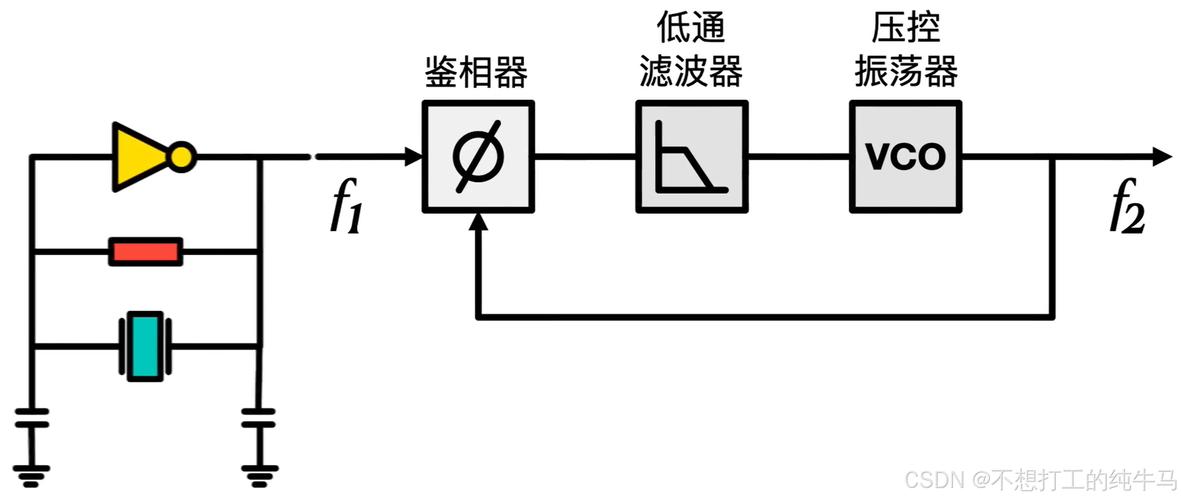
最早的锁相环是全模拟的,上世纪30年代就用在电视机的行同步电路里了。那种锁相环结构简单,但是温漂大,温度变10度,频率就能飘出去几百Hz,根本用不了现在的高速通信场景。后来数字锁相环出来,灵活度高,能做复杂的校准,但是数字电路本身的开关噪声会顺着电源、衬底耦合到模拟振荡器上,相位噪声反而比全模拟的差一大截。
现在行业里的主流方案,是数模混合的电荷泵锁相环——把数字的校准逻辑放在外围,把最敏感的压控振荡器部分用隔离结构包起来,既保留了数字校准的灵活性,又把模拟部分的噪声压到了最低。
现在的锁相环竞争,已经卷到了纳米级的噪声控制
很多人觉得,锁相环的原理都发明快一百年了,技术早就成熟了,有什么好卷的?
真不是。现在最先进的锁相环,都是在7nm、5nm甚至3nm的CMOS工艺上做的,要输出几十GHz甚至上百GHz的信号,同时把相位噪声压到极低的水平,每一个工艺细节都是抠出来的。
举个例子,现在台积电3nm工艺平台上的高性能射频锁相环,能做到100GHz输出频率下,相位噪声-110dBc/Hz@1MHz offset。这个指标是什么概念?相当于你站在10公里外,能听清一根针掉在水泥地上的声音。
这个指标是怎么来的?根本不是靠架构上的颠覆性创新,全是靠细节抠出来的:比如在压控振荡器的外围做三层深槽隔离,把数字电路的噪声完全挡在振荡器的衬底外面;比如给振荡器单独做一个电源LDO,把电源的纹波压到1mV以内;比如在金属布线的时候,专门把振荡器的敏感走线放在金属层的最上层,避免下面的数字信号串过来。
说实在的,国内的锁相环产业现在的分层特别明显:中低端的消费类场景,比如蓝牙芯片、WiFi芯片里的锁相环,已经完全实现国产替代了,良率甚至比海外厂商还高。但是高端的几个场景,还在追赶的路上:比如用于6G太赫兹通信的100GHz以上锁相环,用于相干光通信的超高速时钟恢复锁相环,用于77GHz车载雷达的快速跳频锁相环。
差在哪?不是架构想不明白,是工艺细节的积累不够。很多国内团队做流片的时候,为了省成本,把隔离结构从三层减到一层,把独立LDO省掉,结果测出来的指标就是差一截。不过话说回来,这也不是什么跨不过去的天堑。去年在ISSCC的射频分会场,我看到国内有个团队用22nm FD-SOI工艺做的100GHz锁相环,指标已经追上台积电同代产品的90%了,只是还没走到大规模量产的阶段。
锁相环的应用边界,正在被新场景重新拉宽
之前锁相环的应用,主要集中在通信和消费电子领域。但是最近这两年,几个新的应用场景出来,直接把锁相环的性能要求拉到了新的高度。
第一个就是车载毫米波雷达。现在高端的自动驾驶用的4D成像雷达,要求锁相环能在1微秒以内完成从76GHz到81GHz的全频段扫频,扫频的非线性度要控制在0.01%以内——这个要求放在十年前,根本是想都不敢想的。锁相环的跳频速度越快,雷达能拿到的回波信息就越多,对小目标比如行人、骑行者的识别距离就越远。
第二个就是800G/1.6T的高速光模块。现在的相干光模块,里面的时钟数据恢复电路本质就是一个超高速锁相环,要从速率超过100Gbps的光信号里把时钟信息提取出来,同时把相位噪声压到极低的水平。没有这个高性能锁相环,光信号传过来之后,数据就全是乱码,根本解不出来。
第三个就是量子计算系统。量子比特的操控,需要极稳定的射频脉冲信号,对锁相环的相位稳定度要求比通信场景还高一个数量级——相位差只要超过1度,量子比特的操控就会出错,整个计算结果就不准了。
这里也得说点风险的事。现在很多高性能锁相环,为了提升性能,会内置复杂的数字校准算法,这些算法很多是闭源的。这就带来了潜在的供应链安全风险:比如厂商有没有可能在特定的触发条件下,让锁相环故意输出偏移的频率,导致整个系统宕机?之前海外某大厂的锁相环芯片,就被曝出在特定温度区间下,输出频率会自动偏移5%,导致配套的基站设备批量掉站。还有一个容易被忽略的风险,就是先进制程的锁相环对工艺偏差的敏感度极高——晶圆上的金属线宽差了1nm,锁相环的振荡频率就可能飘出标称值的10%,之前有个做光模块的客户,就是因为代工厂的工艺管控出了偏差,锁相环的良率只有8%,整整拖了半年的量产进度。
站在现在的时间点往未来3-5年看,有几个判断是比较确定的。
首先,锁相环的架构不会出现颠覆性的变化。现在行业里吹了很多年的全数字锁相环,因为相位噪声的硬伤,永远不可能用到高端的通信、雷达、量子计算场景里,最多就是在对成本敏感的低端消费电子里用用。主流的高端锁相环,还是会沿着数模混合电荷泵的路线走,靠工艺优化把噪声压得更低。
其次,国内的高端锁相环供应链,大概在2027年左右能实现主流场景的自主可控。在5G毫米波、车载雷达这些要求相对没那么极致的场景,国产锁相环的性能很快就能追上海外第一梯队的水平;但是在太赫兹通信、顶级相干光通信这些最前沿的场景,还是需要至少5年以上的工艺积累,急不来。
最后,AI会深度渗透到锁相环的设计和校准环节。之前的锁相环校准,都是靠固定的查找表,温度变了、工艺偏差了,查找表就不准了。现在用轻量化的AI模型,实时预测锁相环的相位误差,能把校准时间缩短80%,同时把相位噪声再压低2-3dB。这个方向已经是行业共识了,只是现在还没大规模落地而已。
作者|大讲堂
排版|大讲堂
审核|阿辰