 大讲堂

卡了。
工作人员冲过来扶机器的时候,脸都僵了。旁边的销售还在跟围观的人解释“这是临时环境变化导致的小问题”,我在旁边差点笑出声——这哪是小问题,这是SLAM行业做了二十年都没彻底解决的老毛病。
别被营销稿带偏:SLAM从来不是“边走边画地图”那么简单
很多人对SLAM的认知,就是传感器带着设备移动,一边算自己在哪,一边把周围的环境画成地图。听起来简单对吧?但SLAM的本质是个天生带矛盾的鸡生蛋问题:要精准定位自己的位置,你得有一张已知的环境地图;要构建这张地图,你又得先精准知道自己在地图上的位置。
整个技术体系绕来绕去,核心要解决的就是这个循环悖论。
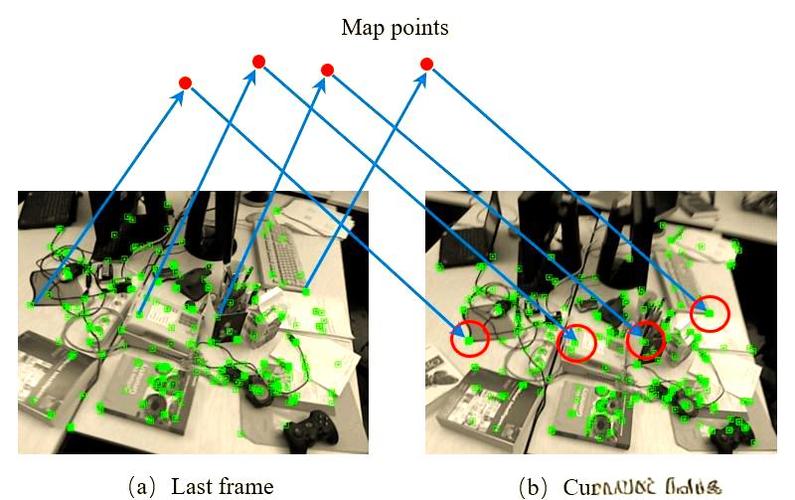
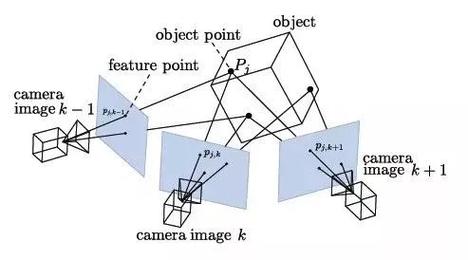
从最早的纯激光SLAM,到后来融合IMU的视觉SLAM,再到现在带语义识别的新一代方案,拆解开无非四个模块:前端帧间匹配,算相邻两帧传感器数据之间的位移;后端优化,把零散的位移数据拼成连续的轨迹;回环检测,判断设备有没有回到之前到过的位置,把之前累积的误差拉回来;最后才是大家最熟悉的建图,把轨迹和环境特征拼成可用的地图。
难点在哪?
没有回环检测的SLAM系统,累积误差是无解的硬伤。走10米差1厘米,听起来精度够高了吧?走1公里呢?差出来的10米偏移,足够让配送机器人把餐送到隔壁办公室,足够让扫地机器人把水拖到你家卧室的地毯上。
更头疼的是环境鲁棒性。我见过太多方案商在PPT上拍胸脯,说自己的方案能在纯白墙的走廊里跑三小时不丢定位,真拉到没有任何纹理的地下停车场、被强光灯直射的车间、地面全是反光环氧地坪的写字楼里,走两步定位就飘。
飘到隔壁园区都算轻的。
现在的SLAM赛道,一半是落地的实锤,一半是吹出来的泡沫
说实话,现在真正靠SLAM赚到钱的场景,根本不是那些营销稿里吹得最凶的消费级AR。
反而是最“土”的工业场景。仓库里的AMR移动机器人,靠激光SLAM导航,在货架巷道里来回跑了快十年,厘米级的定位精度早就成了行业标配,根本不需要什么花里胡哨的功能——只要能稳定不撞货,能顺着规划的路线把物料从车间A运到车间B,客户就愿意掏钱。
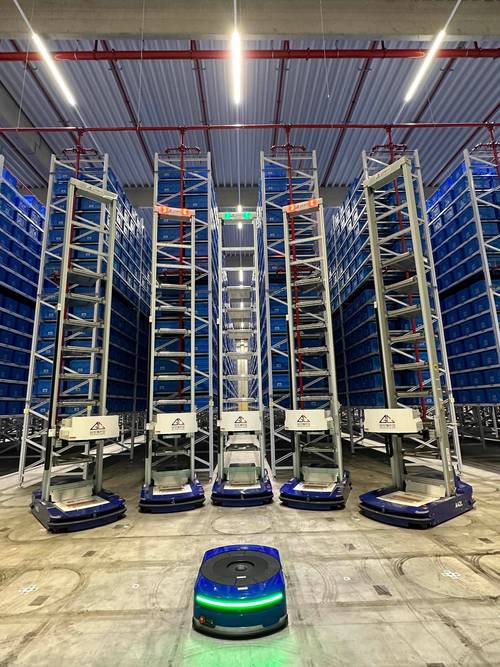
现在国内的激光雷达厂商,顺着自己的硬件绑定配套的SLAM方案,已经把工业清洁、园区配送、港口装卸这些场景的份额占了大半。这部分是实打实的落地,没有多少水分。
那泡沫在哪?
在消费端。前几年AR眼镜赛道热的时候,多少公司开发布会,说自己的视觉SLAM能实现“永久空间锚点”,你在墙上贴的虚拟便签,下次打开眼镜还能精准贴在同一个位置。我当时测某款两千多的消费级AR眼镜,站在自己家客厅里转了半圈,之前贴在电视旁边的虚拟贴纸,直接飘到了天花板上。
那感觉就像配了个度数错了500度的眼镜,看啥都是虚的。
还有人吹“端到端大模型替代传统SLAM”,放出来的demo全是在实验室整洁的走廊里跑的,画面丝滑得像开了倍速。真拉到有外卖小哥乱窜、有保洁阿姨拖地面反光的真实写字楼里,30秒就丢定位,连自己在哪都算不明白。
不过话说回来,这几年SLAM的技术进展是真的有。最明显的就是语义层的突破:之前的SLAM建的图全是几何线条,墙是墙,路是路,根本分不出来哪个是椅子,哪个是路过的人,哪个是挡路的电线。现在的新一代语义SLAM,已经能在建图的同时识别出不同的物体,甚至能区分你家地上的脏污是咖啡渍还是宠物的排泄物——这也是现在高端扫地机器人愿意加这个功能的原因,用户真的愿意为这个多花钱。
被所有人忽略的暗礁:SLAM的问题从来不止是算法
很多人觉得,SLAM现在的问题就是算法不够好,等算法迭代几代,精度上去了,功耗降下来了,就能到处落地。
真不是。
第一个绕不开的坑,是成本和功耗的平衡。早期的视觉SLAM方案,要跑实时的特征匹配和后端优化,得外接一个大几百块的边缘计算盒,功耗快赶上个小笔记本。现在要把这个能力塞到AR眼镜里,整个眼镜的电池才几百毫安时,跑半小时SLAM,电量直接掉一半,用户戴出去逛个街,还没到商场就自动关机了,谁会买?
第二个坑,是隐私问题。
SLAM采集的空间数据,是比普通位置信息敏感100倍的隐私数据。如果是激光SLAM,它能精准画出你整个家的户型图,哪个房间多大,门在哪,窗户在哪;如果是带摄像头的视觉SLAM,建图过程中拍下来的人脸、你放在沙发上的私人信件、卧室里的布置,全都会被传感器采集到。
之前某头部扫地机器人品牌,就是因为视觉SLAM的传感器把用户家里的私密画面传到云端,被全网骂了快半个月。现在很少有方案商愿意主动提这个事:大部分视觉SLAM的方案,都是默认把原始图像数据传到云端做特征提取,本地只做最基础的计算。换句话说,你家的整个空间地图,从一开始就不在你自己手里。
这哪是技术问题。这是治理问题。
我跟几个在这个行业做了快十年的老工程师聊,大家对未来3-5年的判断,其实跟市面上的乐观宣传差得挺远。
首先,3年内,激光SLAM还是工业场景的绝对主力,视觉SLAM根本抢不走多少份额。毕竟工业客户要的是稳定,不是语义识别的新鲜感。只要激光雷达的成本能从现在的几千块降到几百块,激光SLAM的可靠性比视觉方案强太多——不受光线影响,不怕镜头被弄脏,就算地上有反光,靠多线雷达的点云也能稳定定位。
然后,视觉SLAM的第一个真正的爆发点,根本不是AR眼镜,反而是家用服务机器人。现在的扫地机器人已经从最早的随机碰撞,到激光SLAM导航,再到现在的语义识别,用户已经被教育出来了:能识别障碍物的机器人,比只会撞墙的好用太多。这个需求是真的,付费意愿也是真的,比AR眼镜那种“看起来很酷但没实际用处”的场景靠谱多了。
那AR呢?
可能要等5年以上。
等传感器的功耗降到现在的1/5,等SLAM算法能在强反光、弱纹理、动态障碍物多的环境下不丢定位,等所有的空间数据都能在本地完成计算,不传到云端。那时候才真的能实现那种“走到哪都能在空间里留个虚拟标记”的体验。
别总说SLAM是机器人的眼睛。
我倒觉得,现在的SLAM更像个刚学会扶着墙走路的小孩。在铺着地毯的平整客厅里走得挺顺,一到有台阶、有积水、有陌生人乱晃的地方,立马就摔。
哪有那么多颠覆世界的故事。
能先把“不撞墙、不飘定位、不偷传用户隐私”这三件事做扎实,就已经能把这个行业的天花板捅破了。
作者|大讲堂
排版|大讲堂
审核|白杨